
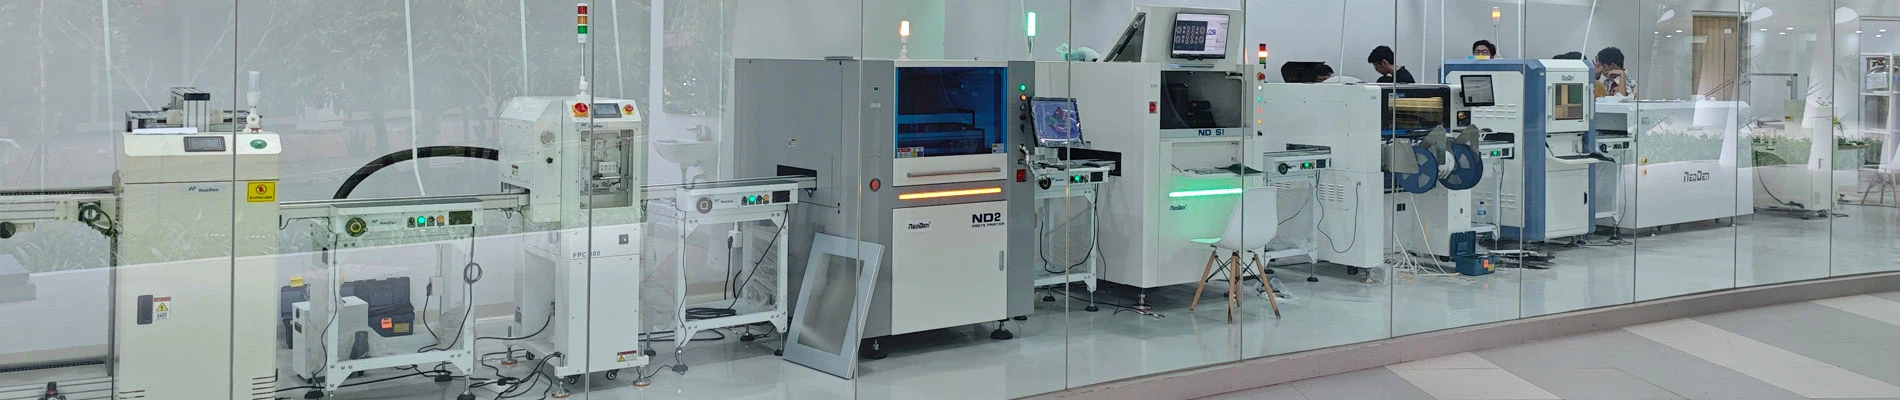
Mit der Entwicklung der Industrie, dem kontinuierlichen Streben der Menschen nach Miniaturisierung und leichten elektronischen Produkten, die Marktnachfrage nachAufsammeln und plazierenMaschinenimmt ebenfalls zu und der Markt wird immer intensiver. Eine der Bildverarbeitungssystemtechnologien ist jedoch der Schlüssel zur SMT-Maschine, die die Bestückungsfähigkeit der Bestückungsmaschine bestimmt und sich direkt auf die Bestückungsgenauigkeit und -geschwindigkeit der SMT-Maschine auswirkt.
Optische Ausrichtungssysteme werden üblicherweise in Hochleistungs-SMT-Maschinen verwendet. Das visuelle Ausrichtungssystem verwendet die digitale Bildverarbeitungstechnologie, wenn die Halterungskopfdüse das Bauteil absorbiert, während es sich in die Halterungsposition bewegt, durch die Kamera, die in dem Halterungskopf befestigt ist oder in einer bestimmten Position an dem Körper befestigt ist, um das zu erhalten Bild und durch die optische Dichteverteilung der Bilderfassungskomponente, diese optische Dichte in digitaler Form und dann durch die Kamera auf vielen kleinen lichtempfindlichen Präzisionskomponenten, die aus einem optischen CCD-Kopplungsarray bestehen, ausgegeben. Diese optischen Dichten werden dann digital durch das CCD-Optokopplerarray geleitet viele kleine lichtempfindliche Präzisionselemente auf der Kamera, um einen Graustufenwert von 0 bis 255 auszugeben. Der Graustufenwert ist proportional zur optischen Dichte, je größer der Graustufenwert, desto klarer das digitalisierte Bild. Die digitalisierten Informationen werden gespeichert, codiert, verstärkt, zusammengestellt und analysiert, die Ergebnisse werden an die Steuereinheit zurückgemeldet und die Verarbeitungsergebnisse werden an das Servosystem ausgegeben, um die von den Kompensationskomponenten absorbierte Positionsabweichung anzupassen, und schließlich erfolgt der Platzierungsvorgang vollendet.
Es kann winzige Chipkomponenten, feine IC-Komponenten oder geformte Komponenten mit hoher Geschwindigkeit und hoher Präzision durch ein visuelles Identifikationssystem für verschiedene Komponenten montieren.
Die multifunktionale SMT-Montagevorrichtung, die auf der visuellen Positionierung basiert, hat eine Markierung (1,00 mm Durchmesser eines kreisförmigen Lochs) auf wichtigen Komponenten wie der Montagespindel, der beweglichen/statischen Linse, dem Düsenhalter und der Zuführung, die die maschinelle Bildverarbeitung automatisch erkennen kann zentrale Systemkoordinaten dieser Markierungen, um die Umrechnungsbeziehung zwischen dem Koordinatensystem des Bestückersystems und dem Koordinatensystem der Leiterplatte und der Bestückungskomponente herzustellen und die dreidimensionale Bewegung des Bestückers zu berechnen. Präzise Koordinaten; Montieren Sie den Kopf entsprechend dem importierten Montagekomponentenpakettyp, der Komponentennummer und anderen Parametern an der entsprechenden Position Greifdüse, absorbieren Sie Komponenten; statische Linse in Übereinstimmung mit den visuellen Verarbeitungsverfahren zur Aufnahme von Komponenten zur Erkennung, Identifizierung und Ausrichtung; Die Ausrichtung ist abgeschlossen, nachdem der Montagekopf die Komponenten an der vorbestimmten Position auf der PCB montiert hat.
Diese Reihe von Komponentenidentifikations-, Ausrichtungs-, Erkennungs- und Montagevorgängen werden alle automatisch vom Steuersystem abgeschlossen, nachdem der Industrie-PC die relevanten Daten gemäß den entsprechenden Anweisungen erfasst hat.
Design des Sichtsteuerungssystems Das Steuerungssystem der multifunktionalen SMT-Bestückungsmaschine auf Basis der Sichtpositionierung vervollständigt hauptsächlich die Funktionen der XYZ-Koordinatenbewegungssteuerung, Bilderfassung, automatischer Zugriff und Positionierung der Leiterplatte, automatische Beschickung der Zuführung, automatische Steuerung von das Vakuum-Magnetventil der Saugdüse usw. Das Steuersystem der Montagemaschine besteht aus einem Industrie-PC, einer Bewegungssteuerungskarte, einer Bildkarte, einer E / A-Schnittstellenkarte usw. Es realisiert die drei Koordinaten und die periphere E / A-Schnittstellensteuerung um die Genauigkeit und schnelle Reaktion der Bewegung sicherzustellen, und arbeitet mit den mechanischen und visuellen Modulen zusammen, um die gesamte Maschinenfunktion zu realisieren. Der Industrie-PC ist der Kern des gesamten Steuerungssystems, der die Datenerfassung und -übertragung, Analyse- und Verarbeitungsfunktionen der gesamten Maschine realisiert und Anweisungen an alle Teile erteilt, um die mechanische Übertragung, Bildverarbeitung und Erkennungsfunktionen abzuschließen. Die Bewegungssteuerungskarte realisiert hauptsächlich die Erfassung von Koordinatenbewegungssteuerungssignalen, die Übertragung verschiedener Verarbeitungsdaten, Bewegungsausführungsanweisungen und andere Funktionen. Die Bildkarte sammelt und überträgt hauptsächlich die Daten verschiedener Montagekomponenten und Markierungspunkte auf der Leiterplatte.
Das Bildverarbeitungssystem kann über die Mensch-Maschine-Schnittstelle oder automatisch Informationen mit dem Datenbanksystem, dem Steuerungssystem und dem Systemkalibrierungssystem austauschen. Durch die HMI kann das Bildverarbeitungssystem getriggert werden, um Funktionen wie Echtzeit-Bilderfassung, Abschluss der Erfassung, Einlesen des Bildes und Anzeigen des Bildes auszuführen. Wenn das HMI-System einen automatischen Betriebsbefehl sendet, sendet das Bildverarbeitungssystem Koordinatenwerte, um eine genaue Platzierung zu erreichen.
Im Bildverarbeitungssystem der Montagemaschine werden zwei große Herausforderungen gelöst.
Einer davon ist die Integration des Bildverarbeitungssystems, das LED-Lichtquellenprogrammsteuerung, Bildaufnahme, Nummernübertragung, Bildverarbeitung und andere Technologien umfasst.
Der zweite ist der Algorithmus, bei dem es hauptsächlich um die Komponentenidentifikation, die Bildverarbeitungsgeschwindigkeit und andere Aspekte geht. Das Bestückungs-Bildverarbeitungssystem verwendet eine Sony-Kamera und eine MATROX-Bildverarbeitungskarte, um die Positionierung von Leiterplatten, die automatische Identifizierung, Ausrichtung und Erkennung von Komponenten, die automatische Identifizierung von Systemkoordinaten, die automatische Korrektur der Abweichung der Bestückungsposition und andere Funktionen zu erreichen, und hat den Namen " Maschinenaugen".
